


Industriālais robots
Kāpēc izvēlēties HEBEI EMET MACHINERY & TECHNOLOGY CO., LTD?
Mūsu uzņēmums ir mehāniskās ražošanas uzņēmums, agrāk celšanas iekārtu ražošanas rūpnīca, kas dibināta 2005. gadā. Atrodas Qingyuan rajonā, Baodingas pilsētā, Hebei provincē, Ķīnā, kas pazīstama kā celšanas mašīnu dzimtā pilsēta, un tā platība ir 3200 kvadrātmetri, ar modernām ierīcēm. ražošanas iekārtas un visaptveroša kvalitātes vadības sistēma, mēs esam apņēmušies nodrošināt klientiem augstas kvalitātes mehāniskās ražošanas pakalpojumus.
Profesionāla tehniskā komanda
Mums ir augsti kvalificēta komanda ar spēcīgu tehnisko spēku un vairāk nekā 100 pieredzējušu darbinieku. Mēs uzstājam uz nepārtrauktiem jauninājumiem, un mums ir virkne neatkarīgi izstrādātu precīzas ražošanas tehnoloģiju un iekārtu.
Plašs produktu klāsts
Mūsu produkti aptver dažādas mehāniskās iekārtas, piemēram, pretkrišanas ierīces, elektroniskos svarus, manipulatoru rokas utt.; Tajā pašā laikā mēs varam arī pielāgot ražošanu atbilstoši klientu vajadzībām.
Kvalitātes nodrošināšana
Mēs stingri ievērojam ISO9001 kvalitātes vadības sistēmas prasības ražošanai, un visi produkti ir izturējuši CE sertifikātu ar augstu tirgus daļu. Tajā pašā laikā mums ir arī uzlabotas ražošanas līnijas, lai nodrošinātu klientus ar augstas kvalitātes mehāniskām iekārtām.
Profesionāls serviss
Mēs nodrošinām lielisku pēcpārdošanas servisu, izsekojam lietojumu un sniedzam pozitīvas atsauksmes. Mēs ātri atbildēsim 24 stundu laikā un nodrošināsim klientiem risinājumus.


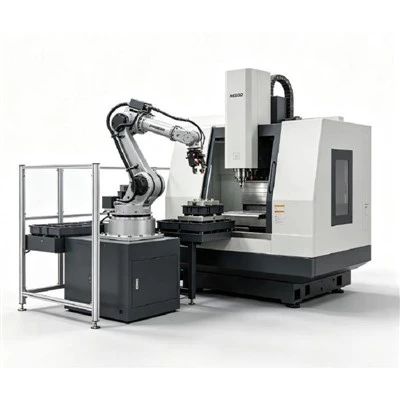
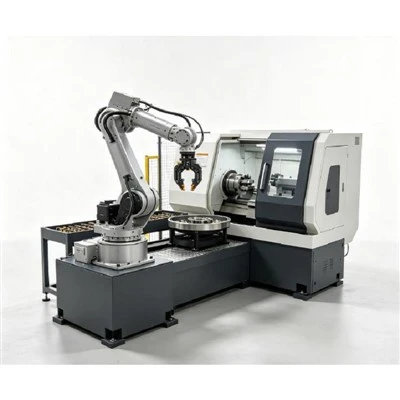
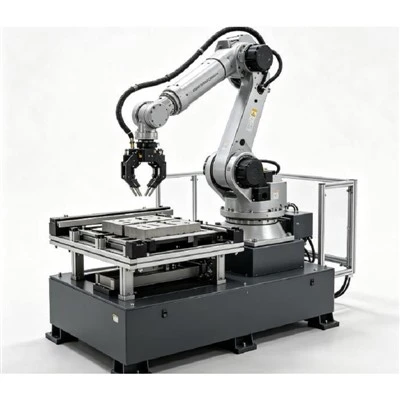


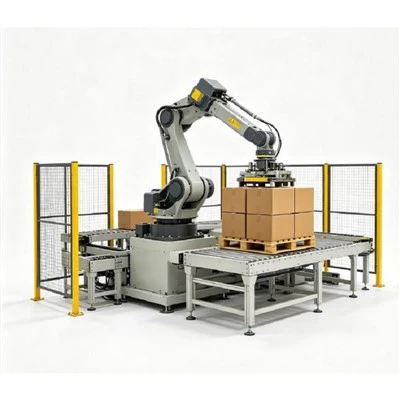


Kas ir industriālais robots?
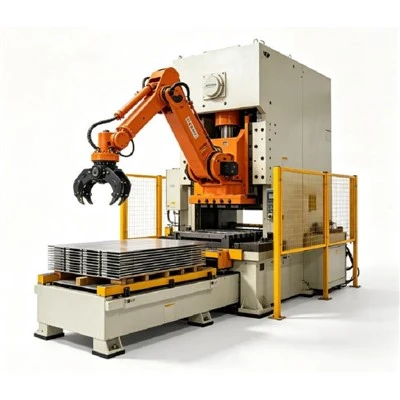
Rūpnieciskais robots ir tāds, kas ir izstrādāts, lai automatizētu intensīvus ražošanas uzdevumus, piemēram, tos, kas nepieciešami pastāvīgi kustīgai montāžas līnijai. Kā lieli, smagi roboti tie tiek novietoti fiksētās pozīcijās rūpnieciskajā uzņēmumā, un visi pārējie strādnieku uzdevumi un procesi griežas ap tiem.

EMET industriālā robota īpašības
Precizitāte un precizitāte:Rūpnieciskie roboti ir izstrādāti precīzām un precīzām kustībām, nodrošinot, ka tie var veikt uzdevumus ar augstu precizitātes pakāpi.
Programmēšanas elastība:Šos robotus var ieprogrammēt, lai veiktu plašu uzdevumu klāstu, padarot tos pielāgojamus dažādiem ražošanas procesiem.
Atkārtojamība:Rūpnieciskie roboti var konsekventi atkārtot uzdevumus, nesamazinot precizitāti, tādējādi veicinot uzticamus un vienotus ražošanas procesus.
Ātrums un efektivitāte:Tie spēj darboties lielā ātrumā, tādējādi palielinot ražošanas procesu efektivitāti.
Kravas ietilpība:Rūpnieciskajiem robotiem ir dažādas kravnesības, kas ļauj tiem apstrādāt dažāda svara un izmēra materiālus vai izstrādājumus.
Drošības līdzekļi:Uzlabotas drošības funkcijas, piemēram, sensori un sadursmju noteikšanas sistēmas, nodrošina drošu darba vidi, novēršot negadījumus un sadursmes ar cilvēkiem vai citiem objektiem.
End Effectoru daudzpusība:Robotam pievienoto gala efektoru vai rīku var pielāgot konkrētiem uzdevumiem, uzlabojot robota spēju veikt dažādas darbības.
Integrācija ar citām sistēmām:Industriālos robotus var integrēt ar citām ražošanas sistēmām, veidojot viengabalainu un automatizētu ražošanas līniju.
Attālā uzraudzība un kontrole:Daži roboti piedāvā attālinātas uzraudzības un vadības iespējas, ļaujot operatoriem vadīt un uzraudzīt robota darbību no attāluma.
Energoefektivitāte:Daudzi industriālie roboti ir izstrādāti tā, lai tie būtu energoefektīvi, palīdzot samazināt darbības izmaksas un ietekmi uz vidi.
Adaptīvā mācīšanās:Daži uzlaboti rūpnieciskie roboti ir aprīkoti ar adaptīvām mācīšanās iespējām, kas ļauj tiem laika gaitā uzlabot savu veiktspēju, izmantojot pieredzi un datu analīzi.
Ilgs ekspluatācijas laiks:Industriālie roboti ir veidoti tā, lai tie izturētu skarbu industriālo vidi, nodrošinot ilgu darbības laiku ar minimālām apkopes prasībām.
Modularitāte:Moduļu dizains nodrošina vienkāršu jaunināšanu un modifikāciju, ļaujot uzņēmumiem pielāgot robotu mainīgajām ražošanas vajadzībām.
Integrācija ar 4. nozari.{1}} Tehnoloģijas:Rūpnieciskie roboti bieži tiek integrēti ar Industry 4.{1}} tehnoloģijām, piemēram, IoT (lietiskā interneta) savienojamību un datu analīzi, uzlabojot kopējo ražošanas efektivitāti un kontroli.

Sadarbības roboti
Sadarbības roboti jeb Cobots ir roboti, kas var tieši un droši mijiedarboties ar cilvēkiem koplietotā darbvietā. Tirgū ir pieejami daudzi sadarbības robotu veidi un zīmoli.
Dekarta roboti
Dekarta roboti, kurus sauc arī par lineārajiem robotiem vai portālrobotiem, ir industriāli roboti, kas darbojas uz trim lineārām asīm, kas izmanto Dekarta koordinātu sistēmu (X, Y un Z), kas nozīmē, ka tie pārvietojas taisnās līnijās pa 3-asi. (augšup un lejup, iekšā un ārā, un no vienas puses uz otru). Dekarta roboti ir populāra izvēle, jo to konfigurācijas ir ļoti elastīgas, sniedzot lietotājiem iespēju pielāgot robota ātrumu, precizitāti, gājiena garumu un izmēru. Dekarta roboti ir viens no visbiežāk izmantotajiem robotu veidiem rūpnieciskiem lietojumiem, un tos bieži izmanto CNC iekārtām un 3D drukāšanai.
SCARA roboti
SCARA ir akronīms, kas apzīmē selektīvās atbilstības montāžas robota sviru vai selektīvās atbilstības šarnīrveida robota roku. SCARA roboti darbojas uz 3-ass (X, Y un Z), un tiem ir arī rotācijas kustība. SCARA roboti izceļas ar sānu kustībām un parasti pārvietojas ātrāk, un to integrācija ir vieglāka nekā Dekarta roboti. Parasti SCARA robotus izmanto montāžai un palešu veidošanai, kā arī bio-med lietošanai.
Šarnīrveida roboti
Articulated Robots mehāniskā kustība un konfigurācija ļoti atgādina cilvēka roku. Roka ir piestiprināta pie pamatnes ar pagriežamu savienojumu. Pašai rokai var būt jebkur no diviem rotējošiem savienojumiem līdz pat desmit rotējošiem savienojumiem, kas darbojas kā asis, un katrs papildu savienojums vai ass nodrošina lielāku kustību. Lielākā daļa šarnīrveida robotu izmanto četras vai sešas ass. Tipiski šarnīrveida robotu pielietojumi ir montāža, loka metināšana, materiālu apstrāde, mašīnu kopšana un iepakošana.
Cilindriski roboti
Cilindriskiem robotiem ir rotācijas savienojums pie pamatnes un prizmatisks savienojums, lai savienotu saites. Robotiem ir cilindriskas formas darba apvalks, kas tiek panākts ar rotējošu vārpstu un izvelkamo roku, kas pārvietojas vertikālā un slīdošā kustībā. Cilindriskos robotus to kompaktās konstrukcijas dēļ bieži izmanto šaurās darbvietās vienkāršai montāžai, mašīnas kopšanai vai pārklāšanai.
Delta roboti
Delta robotiem jeb paralēlajiem robotiem ir trīs rokas, kas savienotas ar vienu pamatni, kas ir uzstādīta virs darbvietas. Delta roboti darbojas kupola formā un var pārvietoties gan smalki, gan precīzi lielā ātrumā, jo katru gala efektora savienojumu tieši kontrolē visas trīs rokas. Delta roboti bieži tiek izmantoti ātrai izvēlei un ievietošanai pārtikas, farmācijas un elektroniskajā rūpniecībā.
Polārie roboti
Polārajiem robotiem jeb sfēriskiem robotiem ir roka ar diviem rotējošiem savienojumiem un viens lineārs savienojums, kas savienots ar pamatni ar pagriežamu savienojumu. Robota asis darbojas kopā, veidojot polāro koordinātu, kas ļauj robotam iegūt sfērisku darba aploksni. Polārie roboti tiek uzskatīti par vienu no pirmajiem rūpniecisko robotu veidiem, kas jebkad ir izstrādāti. Polārie roboti parasti tiek izmantoti liešanai, iesmidzināšanai, metināšanai un materiālu apstrādei.
Rūpnieciskā robota priekšrocības
Labāka kvalitāte un konsekvence
Kopā ar citām tehnoloģijām, piemēram, rūpniecisko lietu internetu (IIoT) vai 3D drukas robotiem, rūpnieciskie roboti spēj nodrošināt labāku ražošanas kvalitāti un precīzākus un uzticamākus procesus. Papildu priekšrocības ietver arī samazinātu cikla laiku un reāllaika uzraudzību, lai uzlabotu profilaktiskās apkopes praksi.
Maksimālā produktivitāte un caurlaidspēja
Rūpnieciskais robots palielina ražošanas procesu ātrumu, daļēji darbojoties 24/7. Robotiem nav nepieciešami pārtraukumi vai maiņas maiņa. Robotu ātrums un uzticamība galu galā samazina cikla laiku un palielina caurlaidspēju.

Lielāka drošība
Robotu izmantošana atkārtotiem uzdevumiem nozīmē mazāku ievainojumu risku darbiniekiem, jo īpaši, ja ražošana jāveic naidīgos apstākļos. Turklāt uzraugi var pārraudzīt procesu tiešsaistē vai no attālas vietas.
Samazinātas tiešās darbaspēka izmaksas
Izmaksas par to, ka cilvēks veic daudzas ražošanas darbības, bieži vien ir dārgākas nekā robots. Tas var arī atbrīvot darbiniekus, lai viņu prasmes un zināšanas varētu izmantot citās uzņēmējdarbības jomās, piemēram, inženierzinātnēs, programmēšanā un apkopē.
Industriālā robota pielietojums
Loka metināšana
Loka metināšana jeb robotmetināšana kļuva par ierastu lietu 80. gados. Viens no virzītājspēkiem, lai pārietu uz robotu metināšanu, ir darbinieku drošības uzlabošana pret loka apdegumiem un bīstamu izgarojumu ieelpošanu.
Punktu metināšana
Punktmetināšana savieno divas saskarē esošās metāla virsmas, vadot lielu strāvu caur punktu, kas izkausē metālu un ļoti īsā laikā (apmēram desmit milisekundēs) veido uz vietas nogādāto metinājumu.
Materiālu apstrāde
Materiālu apstrādes roboti tiek izmantoti preču pārvietošanai, iepakošanai un atlasei. Tās var arī automatizēt funkcijas, kas saistītas ar detaļu pārvietošanu no vienas iekārtas uz citu. Tiek samazinātas tiešās darbaspēka izmaksas un tiek likvidēta liela daļa nogurdinošo un bīstamo darbību, ko tradicionāli veic cilvēku darbs.
Mašīnu kopšana
Mašīnu kopšanas robotizētā automatizācija ir izejvielu iekraušanas un izkraušanas process iekārtās, lai apstrādātu un uzraudzītu mašīnu, kamēr tā veic darbu.
Glezna
Robotu krāsošana tiek izmantota automobiļu ražošanā un daudzās citās nozarēs, jo tā palielina produkta kvalitāti un konsistenci. Izmaksu ietaupījumi tiek realizēti arī mazāk pārstrādājot.
Savākšana, iepakošana un palešu likšana
Lielākā daļa produktu tiek apstrādāti vairākas reizes pirms galīgās nosūtīšanas. Robotizēta savākšana un iepakošana palielina ātrumu un precizitāti, kā arī samazina ražošanas izmaksas.
Montāža
Roboti regulāri saliek produktus, novēršot garlaicīgus un nogurdinošus uzdevumus. Roboti palielina jaudu un samazina ekspluatācijas izmaksas.
Mehāniskā griešana, slīpēšana, atstarpju noņemšana un pulēšana
Veiklības veidošana robotos nodrošina ražošanas iespēju, kuru citādi ir ļoti grūti automatizēt. Piemērs tam ir ortopēdisko implantu ražošana, piemēram, ceļa un gūžas locītavas. Gūžas locītavas pulēšana un pulēšana ar roku parasti var ilgt 45-90 minūtes, savukārt robots var veikt to pašu funkciju tikai dažu minūšu laikā.
Līmēšanas, līmes blīvēšanas un izsmidzināšanas materiāli
Sealer roboti ir veidoti ar daudzām robotu roku konfigurācijām, kas ļauj robotam uzklāt līmes jebkura veida izstrādājumiem. Galvenais ieguvums šajā lietojumprogrammā ir uzlabota gala produkta kvalitāte, ātrums un konsekvence.
Citi procesi
Tie ietver pārbaudes, ūdens strūklas griešanas un lodēšanas robotus.
Kā izvēlēties industriālo robotu
Elastība
Ja jūsu lietojumprogrammai ir nepieciešamas piecas vai sešas brīvības pakāpes, jums, iespējams, būs nepieciešams šarnīrsavienojums. Ja jums nepieciešama tikai viena vai divas asis, varat izvēlēties lētāku modeli.
Ātrums
Ja jūsu darbībai nepieciešams ļoti liels ražošanas ātrums, ieteicams izmantot delta robotu.
Telpa un pēdas nospiedums
Dekarta vai delta robots piedāvās mazākas platības priekšrocības, kas aizņems mazāk rūpnīcas grīdas.
Inženierzinātnes
Apsveriet projektēšanas, montāžas un uzstādīšanas izmaksas.
Uzticamība
Mehāniska kļūme var izraisīt dārgu ražošanas aizkavēšanos. Ja jūsu robotus ir viegli novērst un salabot, varat atjaunot ražošanu ar minimālu aizkavi.
Rūpniecisko robotu apkope
Ikdienas pārbaudes
Dažas būtiskas funkcijas jāveic katru dienu, lai nodrošinātu rūpniecisko robotu darbību atbilstoši standartiem. Šīs pārbaudes ir virspusējas, taču tās atklās lielāko daļu acīmredzamo problēmu ar rūpnieciskajiem robotiem, pirms tie sāk savu ikdienas darbību. Šīs pārbaudes ir šādas:
Vizuāli pārbaudiet ārējo komponentu bojājumus un nodilumu.
No sensoriem vai optiskajiem komponentiem notīriet putekļus vai gružus.
Pārbaudiet, vai nav smērvielas vai eļļas noplūdes, un vajadzības gadījumā notīriet un uzpildiet.
Klausieties, vai nav pārmērīgas vibrācijas vai neparastu trokšņu.
Ikmēneša pārbaudes
Ikmēneša pārbaudēm vajadzētu būt detalizētākām nekā ikdienas pārbaudēm, taču tās joprojām lielākoties ir virspusējas. Tie novērsīs visas darbības problēmas un novērsīs lielāko daļu problēmu:
Notīriet un vēdiniet robota kontrollera dzesēšanas ventilatorus, lai palielinātu gaisa plūsmu.
Dublējiet robota kontrollera atmiņu.
Pabeidziet kustībā esošā robota vizuālu pārbaudi, pārbaudot robotu, siksnu un kabeļus.
Ceturkšņa pārbaudes
Ceturkšņa pārbaudes ir vēl detalizētākas nekā ikmēneša pārbaudes, un tās koncentrējas uz drošības elementiem un armatūru. Šīs pārbaudes ietver:
Pārbaudiet visus savienojumus starp robotu un visiem barošanas avotiem, ventilatoriem vai drošības aprīkojumu.
Pārbaudiet, vai visos ierīces kabeļos nav salocījumu, saspiešanas punktu, iegriezumu, plīsumu vai vaļīgu savienojumu.
Pievelciet visas skrūves, īpaši ārējās stiprinājuma skrūves.
Sīki notīriet mehānisko bloku, lai noņemtu visas skaidas vai gružus.
Ikgadējās pārbaudes
Ikgadējām pārbaudēm jābūt ļoti detalizētām, lai aptvertu visus iekārtas funkcionalitātes aspektus. Šis ir laiks, lai pārskatītu veiktspējas rādītājus no pagājušā gada, lai noskaidrotu, vai iekārta ir palēninājusies vai patērē vairāk enerģijas nekā parasti. Dažas no pārbaudēm ietver:
Katru gadu ir ieteicams nomainīt akumulatorus mehāniskajā blokā, RAM, APC un CPU. Ir svarīgi nodrošināt, lai šīs baterijas neizžūtu, jo tas var izraisīt nopietnas darbības problēmas.
Nomainiet smērvielu un eļļu un noteikti izvēlieties ražotāja ieteiktās opcijas.
Pārbaudiet bremžu darbību, lai nodrošinātu, ka nav kavēšanās.
Pabeidziet rūpīgus funkcionālos testus, lai pārliecinātos, ka robots atbilst specifikācijām.
Rūpnieciskā robota sastāvdaļas
Kontrolieris būtībā ir robota smadzenes. Tas ir specializēts dators, kas sazinās ar robotu un norāda, kā rīkoties. Šī ir saikne starp cilvēku operatoru un robotu. Kontrolieris ietver gan aparatūras, gan programmatūras komponentus, lai veiktu dažādus uzdevumus, sākot no kustības vadības līdz datu apstrādei.
Robotiskā roka ir jebkuras industriālās robotu sistēmas galvenā sastāvdaļa. Robota roka atdarina cilvēka rokas kustības un sastāv no trim galvenajām daļām: pamatnes, pleca un apakšdelma. Šīm daļām ir savienojumi un elektromotori, lai kontrolētu to kustību, nodrošinot elastību un precizitāti.
Katrs savienojums nodrošina industriālajam robotam noteiktu brīvības pakāpi. Piemēram, plecs pārvietojas uz augšu un uz leju, elkonis uz priekšu un atpakaļ, un plaukstas locītava ļauj gala efektoram (būtībā robota rokai) satvert un manipulēt ar objektiem.
Pazīstami arī kā rokas gala instrumenti, gala izpildītāji ir robotu rokas. Atkarībā no pielietojuma gala efektoriem ir dažādi veidi. Dažiem robotiem ir vairāki gala efektitori, kurus pēc vajadzības var nomainīt atkarībā no veicamā uzdevuma. Divi izplatīti gala efektori ir satvērēji un instrumenti.
Ražotāji bieži izveido pielāgotus gala efektus, lai apmierinātu īpašas vajadzības. Piemēram, automobiļu rūpniecībā roboti izmanto gala efektus, kas paredzēti, lai montāžas laikā apstrādātu tādas detaļas kā durvis, sēdekļi vai dzinēji.
Sensori būtībā ir robota maņas, un tiem ir svarīga loma šo robotu darbībā. Tie sniedz būtisku informāciju par robota apkārtni, ļaujot tam pieņemt lēmumus reāllaikā. Visizplatītākie veidi ir redzes sistēmas un mikrofoni, kas darbojas kā robota acis un ausis.
Piedziņas sistēma ir tā, kas nodrošina robota kustības. Tas nodrošina spēku un kustību, kas nepieciešama, lai pārvietotu robota daļas. Ir trīs galvenie piedziņas sistēmu veidi: hidrauliskā, elektriskā un pneimatiskā. Izvēle starp šīm piedziņas sistēmām ir atkarīga no robota īpašajām vajadzībām un uzdevumiem, kuriem tas ir paredzēts.
Mūsu rūpnīca
Mums ir pilnīga rūpnīcas ražošana, kvalitātes uzraudzība un piegāde.

Ultimate FAQ rokasgrāmata industriālajam robotam
J: Kas ir rūpnieciskais robots?
J: Kam tiek izmantoti rūpnieciskie roboti?
J: Kādi ir dažādi rūpniecisko robotu veidi?
J: Kas ir šarnīrveida robots?
J: Kas ir SCARA robots?
J: Kādi ir drošības apsvērumi, strādājot ar industriālajiem robotiem?
J: Kāda ir rūpnieciskās robotikas nākotne?
J: Kādas ir rūpnieciskā robota izmaksas?
J: Kādas ir rūpniecisko robotu izmantošanas priekšrocības?
J: Kādi ir rūpniecisko robotu izmantošanas trūkumi?
J: Kā darbojas rūpnieciskie roboti?
J: Kāda ir atšķirība starp programmēšanu un industriālā robota mācīšanu?
J: Kāda veida programmēšanas valoda tiek izmantota rūpnieciskajiem robotiem?
J: Kādas prasmes ir nepieciešamas, lai strādātu ar industriālajiem robotiem?
J: Kāda ir sensoru loma rūpnieciskajos robotos?
J: Kāda ir gala izpildītāju loma rūpnieciskajos robotos?
J: Kas ir sadarbības robots?
J: Kāda ir atšķirība starp tradicionālo industriālo robotu un sadarbības robotu?
J: Kādas ir sadarbības robotu izmantošanas priekšrocības?
J: Kādi ir daži sadarbības robotiem piemērotu uzdevumu piemēri?