



Vairāku-mašīnu iekraušanas un izkraušanas robots
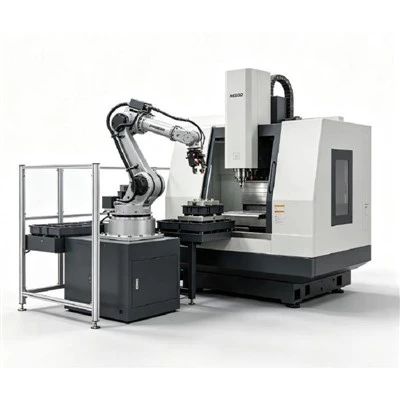
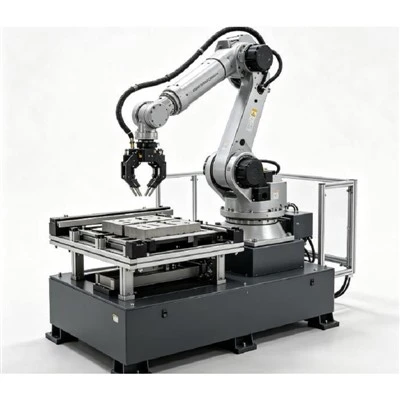
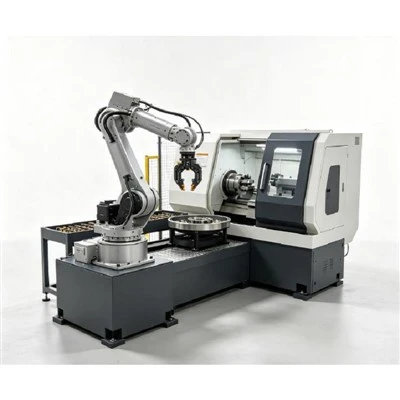
Vairāku-mašīnu kopšanas sistēma koplieto vienu rūpniecisko robotu vairākās CNC iekārtās vienā šūnā, tādējādi novēršot vajadzību pēc īpašiem robotiem katrā stacijā.
Kamēr viena CNC iekārta ir savā apstrādes ciklā, robots apkalpo blakus esošās mašīnas, kuras ir pabeigušas savu. Iekārtas statuss, kustība un materiālu apstrādes prioritātes tiek pilnībā sinhronizētas, izmantojot centrālo vadības arhitektūru.
Tehniskās specifikācijas
|
Parametrs |
Atsauces specifikācija |
|
Robota tips |
Rūpnieciskais šarnīrsavienojums robots |
|
Ass opcijas |
4 ass / 6 ass |
|
Kravas slodzes iespējas |
50 kg / 100 kg / līdz 210 kg |
|
Darba rādiuss |
Līdz aptuveni 2732 mm piemērojamām konfigurācijām |
|
Atkārtojamība |
Līdz aptuveni ±0,08 mm / ±0,15 mm atkarībā no robota modeļa |
|
Aizsardzības klase |
Līdz IP63 piemērojamām konfigurācijām |
|
Uzstādīšana |
Uzstāda uz grīdas-vai lineāra-sliede- |
|
CNC konfigurācija |
Vairākas{0}}iekārtas, atkarībā no lietojumprogrammas |
|
Piedziņas sistēma |
Servo motoru piedzen |
|
Kontrolieris |
Rūpnieciskais robotu kontrolieris + PLC |
Galvenās priekšrocības
Zemāks kapitālieguldījums:Apkalpojot vairākas mašīnas ar vienu robotu, ievērojami samazinās aparatūras un instalācijas izmaksas, salīdzinot ar īpašiem{0}}mašīnas robotiem.
Maksimālais robota darba laiks:Robots veic produktīvus apstrādes uzdevumus citās stacijās, kamēr mašīna darbojas, novēršot robota dīkstāves laiku.
Konsekventa detaļu kvalitāte un laiks:Automatizētie iekraušanas/izkraušanas cikli novērš cilvēka operatora mainīgumu un nodrošina konsekventu pozicionēšanas atkārtojamību.
Centralizēta ražošanas kontrole:Mašīnas statuss, robotu kustības, drošības bloķētāji un prioritārās rindas tiek nemanāmi pārvaldītas vienā vienotā vadības sistēmā.
Samazināts operatora nogurums:Maiņu darbinieki tiek atbrīvoti no nepārtrauktas manuālas materiālu apstrādes, lai koncentrētos uz kvalitātes kontroli, instrumentu maiņu un šūnu uzraudzību.
Nozares lietojumprogrammas
Automobiļu sastāvdaļas:Vārpstas, rumbas gultņi, zobratu sagataves, bremžu diski, dzinēja kronšteini.
Precīzās inženierijas un rūpnieciskās daļas:Vārstu korpusi, hidrauliskie bloki, sūkņu korpusi, atloki, bukses.
Aviācija un enerģija:Precīzijas armatūra, turbīnu sastāvdaļas, konstrukcijas korpusi.
Medicīnisko ierīču ražošana:Implantu sagataves, precīzijas instrumentu korpusi.
Sistēmas arhitektūra
Galvenā automatizācija:Rūpnieciskais robots, vairāku{0}}asu kontrolieris, centrālā PLC sistēma un mašīnu-robota komunikācijas saskarne
Rokas rīka-beigas-:Pielāgoti pneimatiskie, elektriskie vai magnētiskie satvērēji (vieni vai dubulti)
Detaļu apstrādes stacijas:Neapstrādātas-detaļu iekraušanas stacijas, gatavās-detaļu izkraušanas stacijas un pozicionēšanas aprīkojums
Drošība un sensors:Drošības nožogojumi, durvju bloķēšanas ierīces, detaļu noteikšanas sensori un satvērēja statusa uzraudzība
Izvēles moduļi:Lineārā pārvietošanās ass, detaļu tīrīšana (gaisa izpūšana-), izmēru pārbaude, redzes vadība un šķirošanas aprīkojums
Operatīvā darbplūsma
Saņemšana:Robots paņem neapstrādātu sagatavi no paletes, paplātes, plaukta vai konveijera.
Rokasspiediens:CNC nosūta signālu "Cycle Complete"; robots pārbauda drošības bloķēšanu un ieiet mašīnā.
Apmaiņa:Izkrauj gatavo daļu no patronas/armatūras un iekrauj neapstrādāto sagatavi. (Piezīme: dubultie satvērēji veic šo maiņu vienā ierakstā).
Verifikācija un sākums:Sēdekļa daļas noteikšana apstiprina pareizu novietojumu; sākas apstrādes cikls, un robots notīra laukumu.
Nākamā stacija:Robots nodod gatavo detaļu uz izkraušanas/pārbaudes stacijām, pēc tam pāriet uz nākamo iekārtu, kas pieprasa servisu.
Tipiskas vairāku{0}}CNC izkārtojuma konfigurācijas
2 mašīnu šūna (CNC 1 ← ROBOT → CNC 2)
Vispiemērotākais: iekārtām ar vidējiem apstrādes cikla laikiem, kas atrodas robota fiksētā sasniedzamības zonā.
Tipiski lietojumi: divas CNC virpas, divi vertikālie apstrādes centri (VMC) vai virpošanas{0}}un-frēzēšanas kombinācija.
3 mašīnu šūna (CNC 1 ← ROBOT → CNC 2 → CNC 3)
Vispiemērotākais: ilgākiem CNC apstrādes cikliem, kas nodrošina robotam pietiekamu pārvietošanās un apkopes telpu.
Izkārtojums: apļveida/pusapaļa{0}}izkārtojums ap fiksētu-montētu robotu.
4-Mašīnas šūna (CNC 1 - CNC 2 - ROBOTS + LINEĀRĀ SLIZE — CNC 3 - CNC 4)
Vispiemērotākais: liela{0}}apjoma iekārtām vai plaši izvietotām iekārtām.
Funkcija: 7.-ass lineārā pārvietošanās sliede dinamiski paplašina robota darbības diapazonu lineāros izkārtojumos.
Satvērēju sistēmas un-no-roku instrumenti
Satvērēji tiek pielāgoti, pamatojoties uz daļas ģeometriju, virsmas jutību un procesa prasībām:
Pneimatiskie satvērēji:Standarta, izturīgs risinājums melno un krāsaino metālu detaļām.
Elektriskie satvērēji:Programmējama gājiena, pozīcijas un satveršanas spēka kontrole smalkām vai daudzveidīgām daļām.
Magnētiskie satvērēji:Ideāli piemērots plakaniem dzelzs komponentiem, plāksnēm vai sagatavēm.
Dubultie satvērēji:Vienlaicīgi notur neapstrādātu un gatavu daļu, samazinot durvju{0}}atvērto apmaiņas laiku līdz pat 50%.
Pielāgoti žokļu modeļi:Pielāgoti kontaktu spilventiņi, V-bloki un kontūrveida pirksti neregulāriem lējumiem vai pulētām virsmām.
Tehniskā projekta izvērtēšana
Lai saņemtu pielāgotu izkārtojuma piedāvājumu, cikla laika simulāciju un komerciālu piedāvājumu, lūdzu, sniedziet šādu tehnisko informāciju:
CNC mašīnas specifikācijas:Zīmols, precīzi modeļi, kontrollera veids, durvju atvēršanas izmēri un pašreizējā patronas/armatūras iestatīšana.
Sagataves parametri:Detaļu rasējumi (2D/3D), izmēri, neapstrādātais/gatavais svars, materiāls un virsmas ierobežojumi.
Ražošanas cikla metrika:Apstrādes laiks vienai daļai, pašreizējais manuālās iekraušanas/izkraušanas laiks un mērķa ikdienas produkcija.
Rūpnīcas izkārtojuma plāns:2D grīdas izkārtojums, kurā redzams atstatums no mašīnām, pieejamā grīdas platība un operatora piekļuves koridori.
FAQ
Populāri tagi: vairāku-mašīnu iekraušanas un izkraušanas robots, Ķīnas vairāku{1}}mašīnu iekraušanas un izkraušanas robotu ražotāji, rūpnīca
Jums varētu patikt arī


Nosūtīt pieprasījumu