


Lieljaudas{0}}pneimatiskais manipulators
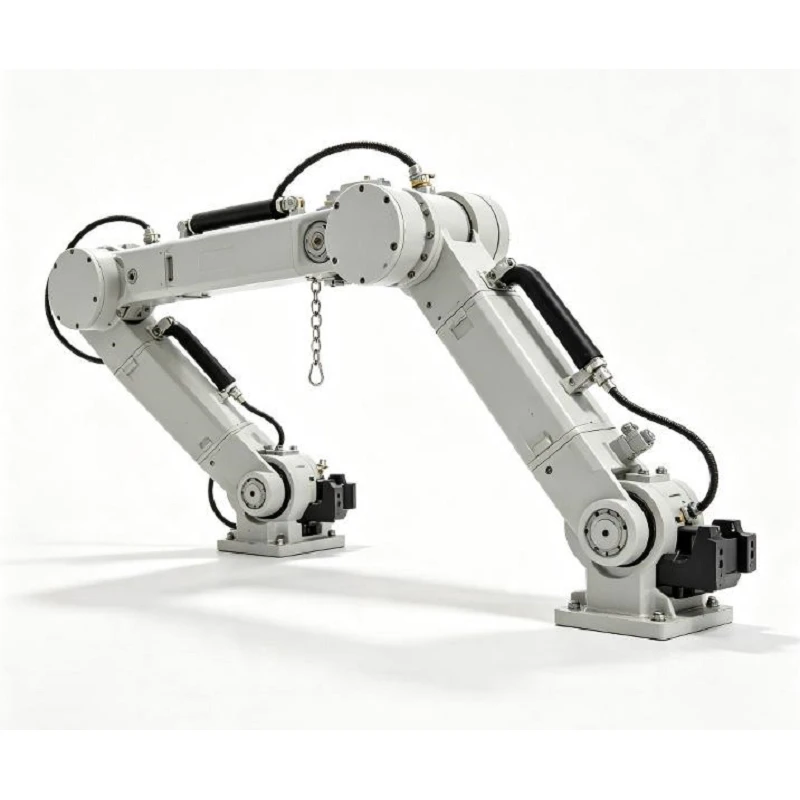
Smagās{0}}noslodzes stingras-rokas pneimatiskais manipulators ir ergonomisks, bezsvara materiāla apstrādes risinājums, kas paredzēts smagu, apjomīgu vai ne{3}}centrālu sagatavju pacelšanai, pagriešanai, noliekšanai un precīzai pozicionēšanai ar minimālu operatora piepūli.
Atšķirībā no standarta pacēlājiem vai trošu pacelšanas ierīcēm, kas veic tikai vienkāršu vertikālu pacelšanu, šis stingrs{0}}rokas manipulators nodrošina pilnīgu mehānisku vadību. Tas ļauj operatoriem netraucēti un droši manipulēt ar sarežģītiem komponentiem visā trīs-dimensiju darba telpā.
Tehniskās specifikācijas
|
Parametru kategorija |
Standarta klāsts / tehniskās iespējas |
|
Strukturālais dizains |
Augstas{0}}stingrības šarnīrsavienojums ar dubultiem |
|
Darbības vide |
Tīrs, sauss saspiests gaiss (no 5,0 līdz 7,0 bāriem) |
|
Kravnesības diapazons |
Pielāgots (50 kg līdz 500+ kg kopējais piekares svars) |
|
Darba rādiuss |
1500 mm līdz 3500 mm (pielāgojams, pamatojoties uz sasniedzamības prasībām) |
|
Vertikāls pacelšanas gājiens |
800 mm līdz 2200 mm |
|
Primārā kustība |
Pneimatiskais vertikālais pacēlājs; operatora-vadītā horizontālā artikulācija |
|
Sekundārā kustība |
90 grādu / 180 grādu / 360 grādu manuāla vai pneimatiska rotācija / noliekšana |
Galvenās priekšrocības
Nulles{0}}gravitācijas pneimatiskā balansēšana
Automātiskā slodzes{0}}balansēšanas loģika nepārtraukti uzrauga svara izmaiņas un reāllaikā pielāgo spiedienu cilindrā, samazinot cilvēka fizisko slodzi un palielinot darbstacijas produktivitāti.
Stingra konstrukcija griezes momenta pretestībai
Lieljaudas-šarnīrveida roka absorbē dinamiskus momentus un nobīdes spēkus, ļaujot droši manipulēt ar asimetriskiem komponentiem bez sasvēršanās vai šūpošanās.
Pielāgoti beigu efektori
Izstrādāts tā, lai tas atbilstu precīzai jūsu sagataves ģeometrijai, izmantojot mehānisku iespīlēšanu, vakuuma sūkšanu, magnētiskos satvērējus vai hibrīda turēšanas mehānismus.
Elastīga izkārtojuma integrācija
Paredzēts nemanāmai integrācijai esošajos izkārtojumos, izmantojot grīdā{0}}montētas kolonnas, piekares konstrukcijas uz galvas vai pārvietojamās virzošās sliedes.
Nozares lietojumprogrammas
CNC mašīnu iekraušana un izkraušana:Precīza smago lējumu, motora korpusu, vārpstu un presformu bloku pārvietošana mašīnas patronās vai armatūrā.
Liešanas un smagās liešanas apstrāde:Nelīdzenu dzelzs un tērauda lējumu apstrāde, pagriešana un tīrīšana ar izslēgtu-centrālo slodzi.
Automobiļu montāža:Dzinēju bloku, transmisijas korpusu, virsbūves paneļu un{0}}apakšmezglu novietošana pa montāžas līnijām.
Metināšanas darbstacijas ielāde:Smagus metinājumus un tērauda rāmjus piedāvā optimālos darba leņķos un augstumos.
Smagās tehnikas ražošana:Lielu hidraulisko sūkņu, ātrumkārbu, vāku un rūpniecisko vārstu montāža.
Darbības secība
Pieeja:Operators brīvi pārvieto roku uz sagataves vietu.
Iesaistieties:Gala efektors nostiprina, izsūc vai magnētiski nostiprina apstrādājamo priekšmetu.
Auto-bilance:Pneimatiskā ķēde nosaka slodzi un automātiski līdzsvaro precīzu svaru.
Ceļvedis:Operators vienmērīgi pārvieto lietderīgo kravu pa X, Y un Z asīm ar minimālu piepūli.
Novietot un pagriezt:Komponents tiek pagriezts vai sasvērts precīzā montāžas orientācijā.
Izlādēt un atlaist:Sistēma nosaka pieskārienu vai dokstacijas drošības signālus pirms satvērēja atlaišanas.
Lietojumprogramma-Īpaši satvērēji
Mehāniskās skavas
Vislabāk piemērots: lējumiem, vārpstām, mehāniski apstrādātiem blokiem, mašīnu korpusiem un konstrukciju mezgliem.
Mehānisms: pneimatiskā savienojuma spīles, paš-fiksējošas tapas, iekšējie/ārējie izplešanās armatūra.
Vakuuma sūkšanas satvērēji
Vislabāk piemērots: lokšņu metālam, plakanām plāksnēm, stikla paneļiem, gludiem korpusiem un krāsainiem materiāliem.
Mehānisms: vairāku{0}} spilventiņu sūkšanas rāmji ar drošības vakuuma rezervuāriem un spiediena stāvokļa sensoriem.
Magnētiskie satvērēji
Vispiemērotākais: dzelzs tērauda plāksnēm, kalumiem, smagām lāzera{0}}grieztām detaļām un konstrukciju tēraudam.
Mehānisms: pastāvīgie{0}}elektromagnēti vai pneimatiskie pastāvīgo magnētu bloki.
Pielāgoti hibrīda ķermeņi
Vispiemērotākais: neregulāras formas ar asimetriskiem smaguma centriem, kam nepieciešama vairāku-asu rotācija.
Mehānisms: kombinēta iespīlēšana, motorizēta/pneimatiska noliekšana un pielāgoti kontaktu paliktņi (poliuretāns, misiņš vai neilons, lai aizsargātu virsmas).
Integrētās drošības sistēmas
Gaisa-Aizsardzība pret zudumiem:Integrētie pretvārsti un drošības rezervuāri novērš pēkšņu roku nolaišanos vai nejaušu sagataves izlaišanu iekārtas gaisa zuduma laikā.
Nepareizas darbības bloķēšana:Neļauj satvērējam atslēgties, kamēr krava ir piekārta -gaisā. Atbrīvošana ir atļauta tikai tad, ja daļa ir pilnībā atbalstīta.
Spiediena uzraudzība un zema{0}}spiediena trauksme:Audio{0}}vizuālie indikatori operatoram signalizē, ja sistēmas spiediens nokrītas zem kritiskā darbības sliekšņa.
Drošības bufera gaisa tvertne:Uztur līdzsvarotu gaisa padevi īslaicīgu spiediena svārstību laikā, ļaujot operatoram droši nolaist kravu.
Instalēšanas pirms{0}}pārbaude Matrix
Pirms aprīkojuma konfigurācijas pabeigšanas apstipriniet šādus vietnes nosacījumus:
Grīdas betona dziļums un slodzes-nestspēja (montāžai uz kolonnas)
Tērauda konstrukcijas ietilpība un klīrensa augstums
Kopējais nepieciešamais horizontālais darba rādiuss un vertikālā gājiena diapazons
Galvenās iekārtas saspiestā gaisa līnijas spiediens un plūsmas ātrums
Operatora attālums un apkārtējās mašīnas drošības zonas
FAQ
Populāri tagi: lieljaudas-pneimatisko manipulatoru, Ķīnas lieljaudas-pneimatisko manipulatoru ražotāji, rūpnīca
Jums varētu patikt arī


Nosūtīt pieprasījumu